Лекція 24. Множники Лагранжа для рівностей
Коротко про лекцію
Лекція показує, як шукати оптимум за рівнянням-обмеженням через множник Лагранжа. Ви навчитеся будувати функцію Лагранжа, читати умову стаціонарності та розуміти геометричне узгодження градієнтів у точці розв’язку.
Практичний сенс. Рівність змушує рішення залишатися на певній лінії або поверхні. Через це градієнт цільової функції в оптимумі зазвичай не дорівнює нулю. Метод множників Лагранжа перетворює геометрію дотику на систему рівнянь і дає перевірювану умову стаціонарності.
Постановка та базові поняття
1. Наскрізна задача з рівністю
Мінімізуємо:
за умови:
Без обмежень мінімізатор \((2,1)\) не виконує рівність. Тому допустимі точки лежать тільки на прямій \(x+y=2\).
Розглянемо задачу:
за умови:
Без рівності мінімум лежить у точці \((2,1)\). Вона порушує обмеження, бо \(2+1=3\). Тому дозволений рух відбувається лише вздовж прямої \(x+y=2\).
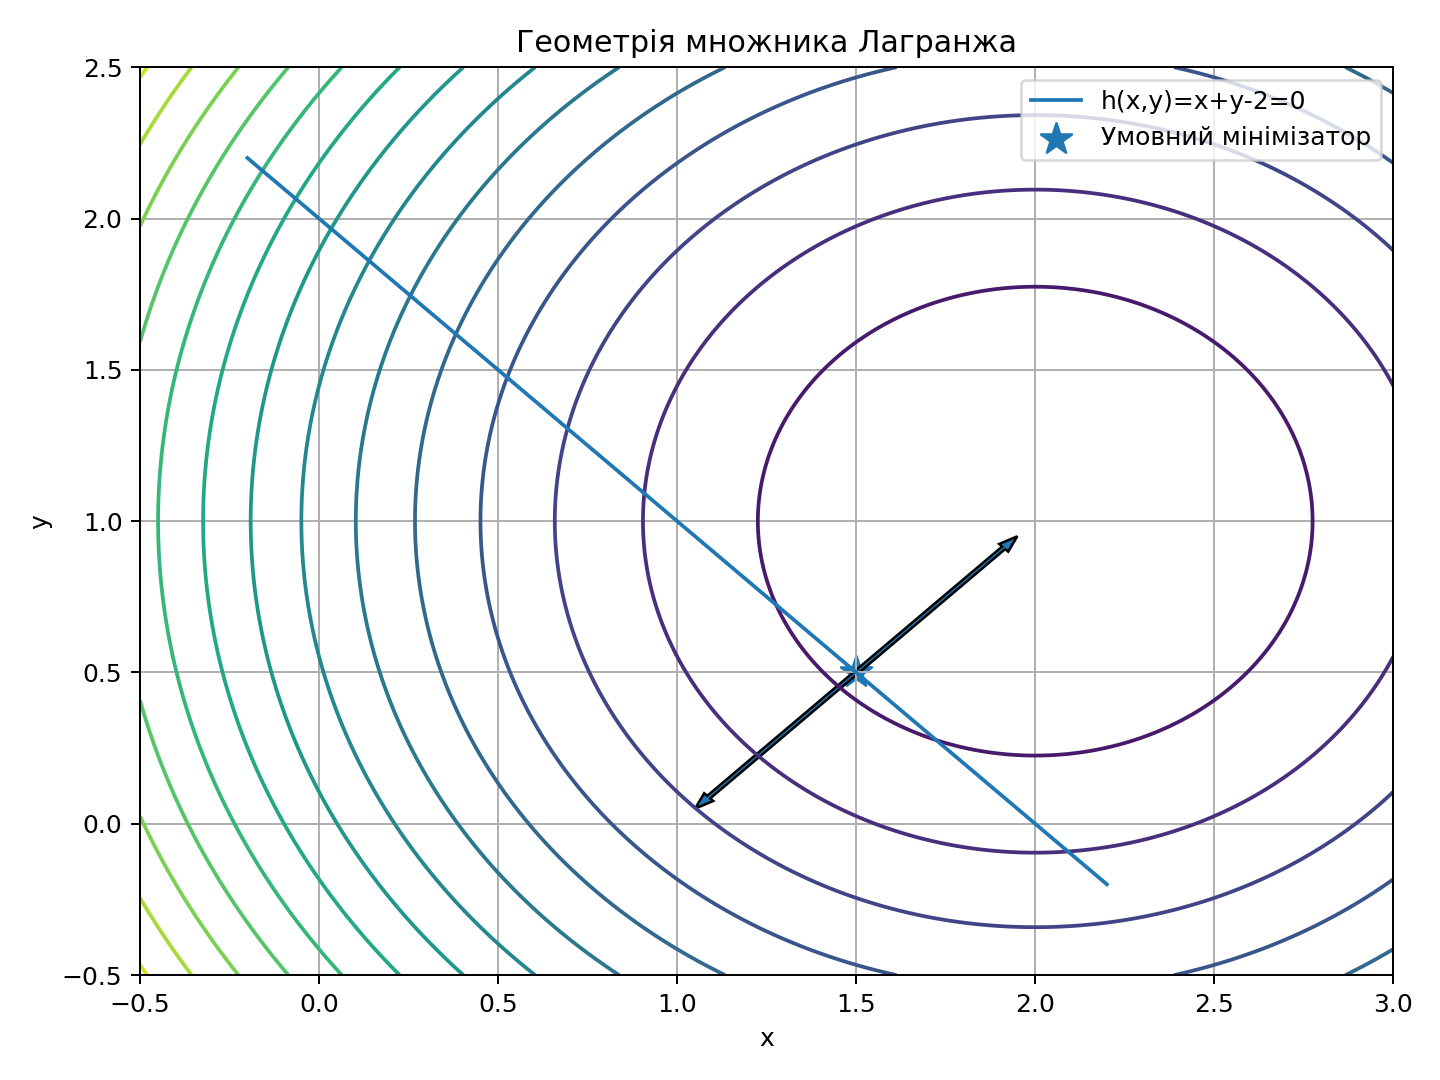
Цей приклад зручний тим, що геометрія легко перевіряється без формального методу. Пряма проходить через допустимі точки, а рівні цільової функції є колами навколо \((2,1)\). Найменше коло, яке торкається прямої, визначає оптимум. Точка дотику і буде розв’язком задачі.
Множник Лагранжа потрібен для того, щоб записати цю умову дотику алгебраїчно. Він перетворює геометричний факт про паралельні нормалі на систему рівнянь.
1.1. Що таке множник Лагранжа і чому він множить обмеження
Рівність \(h(x)=0\) задає поверхню допустимих точок. У оптимумі градієнт цільової функції може бути ненульовим, бо рух дозволений лише вздовж цієї поверхні.
Щоб описати баланс, до градієнта цілі додають градієнт обмеження, помножений на число \(\lambda\). Це число називають множником Лагранжа. Воно показує, у скільки разів треба масштабувати нормаль до обмеження, щоб урівноважити градієнт цілі.
Вираз, який об’єднує ціль і обмеження, називають функцією Лагранжа. Назва походить від Жозефа-Луї Лагранжа. Множник є допоміжною математичною змінною, але часто має зміст чутливості оптимального значення до зміни правої частини обмеження.
2. Геометрія задачі
Лінії рівня цільової функції — кола з центром у \((2,1)\). Рівність задає пряму. Оптимум виникає в точці дотику найменшого кола до цієї прямої.
3. Градієнти як нормалі
Градієнт цільової функції:
перпендикулярний до лінії рівня цілі.
Запишемо обмеження:
Тоді:
Цей вектор перпендикулярний до прямої \(x+y=2\).
Для функції рівня:
градієнт:
перпендикулярний до прямої \(h(x,y)=0\). Це можна перевірити на будь-якому дотичному напрямі, наприклад \(d=(1,-1)^T\):
Отже, градієнт рівності описує напрям, у якому значення \(h\) змінюється найшвидше, а допустимий рух уздовж самої рівності ортогональний до цього градієнта.
У точці оптимуму градієнт цілі не може мати складової вздовж допустимого дотичного напряму. Інакше малий рух уздовж рівності зменшив би ціль. Через це градієнт цілі повинен лежати в просторі нормалей до обмежень.
4. Умова паралельності
У точці дотику нормалі паралельні. Тому існує число \(\lambda\), для якого:
Ця формула є першопорядковою умовою Лагранжа для одного обмеження-рівності.
Для однієї рівності у двох змінних простір нормалей одномірний. Тому в оптимумі існує число \(\lambda\), для якого:
Знак перед \(\lambda\) залежить від прийнятої домовленості у функції Лагранжа. У цьому курсі використовуємо \(L=f+\lambda h\), тому стаціонарність записується саме так.
Число \(\lambda\) показує, у скільки разів нормаль обмеження треба масштабувати, щоб урівноважити градієнт цілі. Якщо градієнт цілі великий, множник зазвичай також має більший модуль. Одиниці вимірювання \(\lambda\) залежать від одиниць цілі та рівності.
Цей баланс є локальною умовою. Для глобального висновку потрібні додаткові властивості, наприклад опуклість цілі та афінність рівності.
5. Функція Лагранжа
Введемо:
Для нашої задачі:
Тепер стаціонарність за змінними рішення та виконання рівності можна записати в єдиній системі.
Математична логіка
6. Похідна за першою змінною
Умова стаціонарності:
Звідси:
7. Похідна за другою змінною
Тому:
8. Похідна за множником
Похідна за \(\lambda\) повертає саме обмеження:
Отже, маємо:
Це показує, чому множник додається до функції Лагранжа: його похідна відновлює вимогу допустимості.
Функція Лагранжа має вигляд:
Похідна за \(\lambda\) дорівнює:
Тому рівняння стаціонарності за множником просто повертає початкове обмеження \(h(x,y)=0\). Це важливий причинний крок: множник не додає нової фізичної вимоги, він включає вже наявну рівність у спільну систему.
Отже, система Лагранжа поєднує дві групи умов. Похідні за змінними рішення описують баланс градієнтів, а похідна за множником відновлює допустимість. Через це розв’язок системи потрібно перевіряти за обома групами. Самі перші похідні не охоплюють перевірку допустимості.
9. Розв’язуємо систему
Підставляємо вирази для \(x\) і \(y\) у рівність:
Звідси:
тому:
Після цього:
10. Перевірка цільової функції
Це той самий результат, який у попередній лекції був отриманий через геометричну проєкцію.
11. Перевірка балансу градієнтів
У оптимумі:
а:
Тому при \(\lambda^*=1\):
12. Чому градієнт цілі ненульовий
У задачі без обмежень внутрішній мінімум зазвичай вимагає \(\nabla f=0\). Тут це не так, бо напрям антиградієнта веде з допустимої прямої.
Умова Лагранжа каже інше: градієнт цілі повинен бути комбінацією нормалей активних рівностей. Тоді вздовж дозволених дотичних напрямів першопорядкова зміна цілі дорівнює нулю.
У задачі без обмежень нульовий градієнт є природною умовою стаціонарності. Тут ситуація інша. У точці \((1.5,0.5)\):
Цей вектор ненульовий. Антиградієнт \((1,1)^T\) указує в бік безумовного мінімізатора \((2,1)\), але такий рух збільшує \(x+y\) і залишає допустиму пряму.
Допустимими є лише напрями, ортогональні до \((1,1)^T\). Уздовж них перша похідна цілі дорівнює нулю. Тому ненульовий градієнт не суперечить оптимальності за рівністю.
Це один із центральних переходів від безумовної до умовної оптимізації: замість вимоги «градієнт дорівнює нулю» з’являється вимога «градієнт лежить у просторі нормалей до активних обмежень».
13. Дотичний напрям
Для рівності \(h(x)=0\) локально допустимий напрям \(d\) виконує:
Для нашої прямої можна взяти:
Тоді:
і в оптимумі:
Отже, вздовж допустимого дотичного напряму немає першопорядкового зменшення цілі.
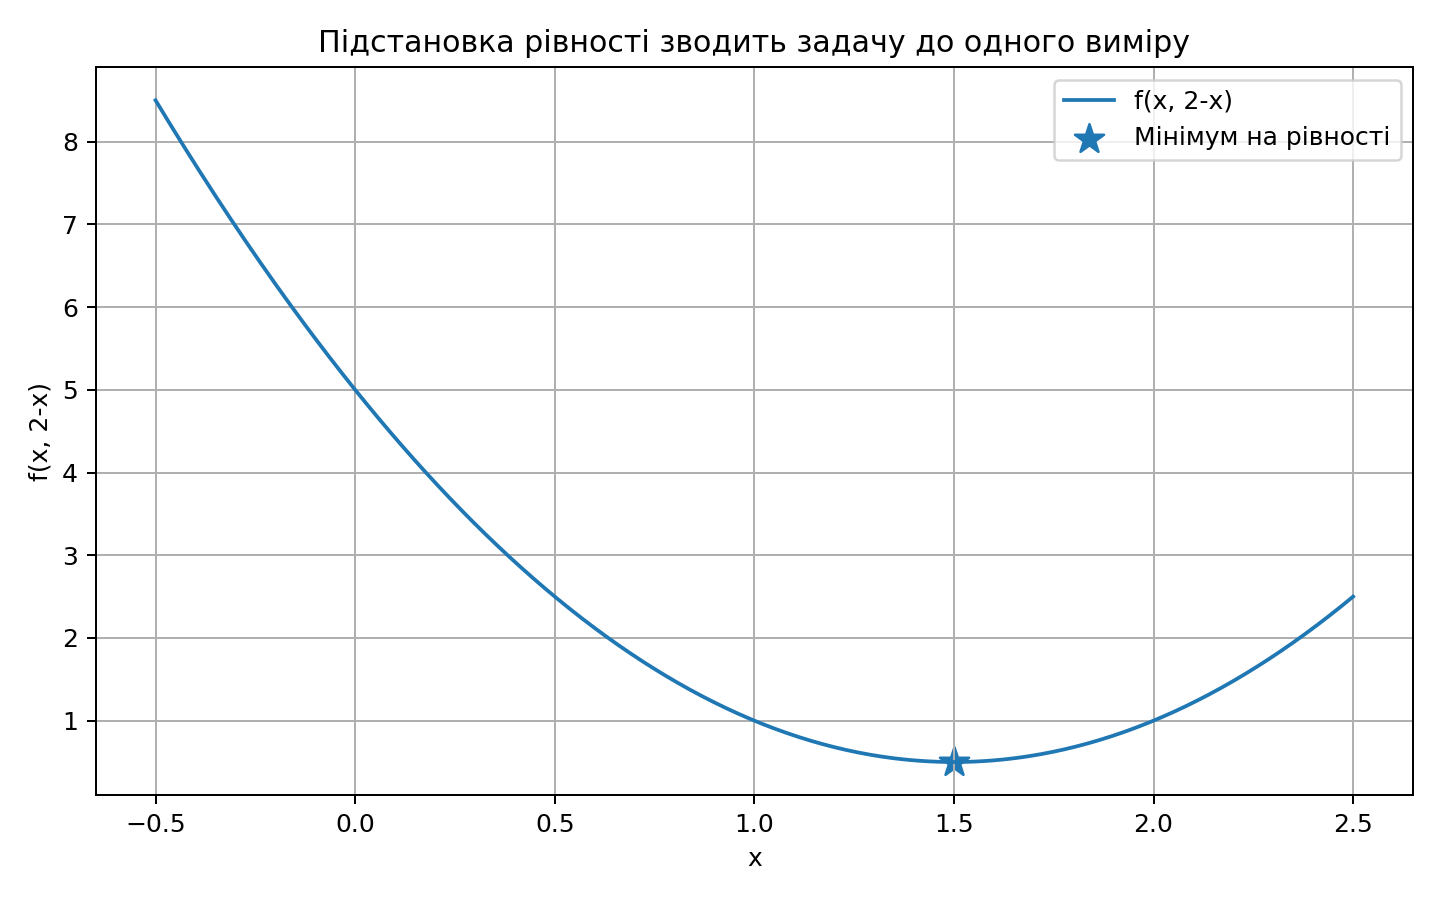
14. Підстановка як незалежна перевірка
Рівність дозволяє виразити:
Підставимо в ціль:
Розкриваємо дужки:
Похідна:
Тому:
і:
Збіг двох незалежних способів підвищує довіру до розрахунку.
Рівність \(x+y=2\) дозволяє виключити одну змінну:
Підставимо її в ціль:
Після розкриття дужок:
Похідна:
звідси \(x=1.5\), а \(y=0.5\). Друга похідна \(\phi''(x)=4>0\), тому це мінімум уздовж допустимої прямої.
Такий одновимірний розв’язок є незалежною перевіркою методу Лагранжа. Для маленької задачі він корисний, бо показує, що множник не створює штучного результату. Для багатьох змінних і кількох рівностей явна підстановка швидко стає незручною, тому матрична форма масштабується краще.
15. Кілька рівностей
Нехай:
Тоді:
Умова стаціонарності:
Градієнт цілі лежить у лінійній оболонці нормалей обмежень.
Алгоритм і покроковий розбір
16. Матрична форма для афінних рівностей
Нехай:
а ціль:
Функція Лагранжа:
Стаціонарність:
Допустимість:
Нехай змінна \(x\in\mathbb R^n\), а рівності записані як:
де \(A\in\mathbb R^{m\times n}\). Для функції Лагранжа:
стаціонарність за \(x\) має вигляд:
Матриця \(A^T\) збирає нормалі всіх рівностей. Кожний рядок \(A\) описує одну гіперплощину, а відповідна компонента \(\lambda\) визначає вагу її нормалі.
Це узагальнює геометрію однієї прямої. Градієнт цілі в оптимумі повинен лежати в лінійній оболонці нормалей до рівностей. Якщо рядки \(A\) лінійно залежні, один і той самий баланс може мати різні набори множників, тому питання рангу матриці стає важливим.
17. Блокова система
Дві групи рівнянь можна записати разом:
Цю структуру часто називають матрицею KKT для задачі з рівностями. Вона стане природним містком до наступної лекції.
Для квадратичної цілі:
і афінних рівностей \(Ax=b\) умови Лагранжа дають лінійну блокову систему:
Верхній блок відповідає стаціонарності, нижній — допустимості. Така матриця часто називається KKT-матрицею для задачі з рівностями, бо в загальній теорії ці умови входять до ширшої системи Каруша — Куна — Таккера.
Практично блокову систему краще розв’язувати як систему лінійних рівнянь, а не формувати її обернену матрицю. Після розв’язання потрібно окремо перевірити дві нев’язки: \(Ax-b\) і \(\nabla f(x)+A^T\lambda\).
18. Умова регулярності
Множники Лагранжа не виникають «автоматично» без припущень. Для одного рівняння важливо, щоб:
Для кількох рівностей їхні градієнти бажано мати лінійно незалежними. В афінному випадку це означає, що матриця \(A\) має повний рядковий ранг.
Для однієї гладкої рівності природна умова регулярності має простий вигляд:
Якщо градієнт рівності нульовий, обмеження поблизу точки може втратити звичайну гладку геометрію. Нормаль у такій ситуації не визначається однозначно.
Для кількох рівностей потрібна лінійна незалежність їхніх градієнтів. У матричному випадку це означає повний рядковий ранг матриці \(A\) після вилучення надлишкових рівностей.
Регулярність потрібна для теореми, яка гарантує існування множників Лагранжа в локальному оптимумі. Обчислення самої допустимості цієї умови не потребує. Через це перевірка рангу входить до математичного обґрунтування й водночас служить числовою діагностикою.
19. Надлишкові рівності
Рівності:
та:
задають ту саму пряму. Друга рівність дублює першу. Точка розв’язку може залишитися визначеною, але множники вже можуть бути неєдиними, а блокова система — виродженою.
Тому ранг обмежень є важливою частиною чисельної перевірки.
20. Множник як показник чутливості
Розглянемо сімейство обмежень:
Для нашої знакової домовленості:
локальна зміна оптимального значення \(V(b)\) пов’язана з множником:
У точці \(b=2\) маємо \(\lambda^*=1\), тому збільшення правої частини на малу величину зменшує оптимальне значення приблизно з тією самою швидкістю.
Розглянемо параметризовану рівність:
і позначимо оптимальне значення цілі через \(V(r)\). Для нашої знакової домовленості функція Лагранжа містить \(\lambda(x+y-r)\). Тоді за відповідних умов:
у точці параметра.
Для \(r=2\) ми отримали \(\lambda^*=1\). Тому невелике збільшення правої частини приблизно зменшує оптимальне значення цілі зі швидкістю 1 на одиницю зміни \(r\).
Знак треба читати разом із конкретним записом обмеження. Якщо рівність записати як \(r-x-y=0\), множник змінить знак. Предметний зміст чутливості при цьому залишиться тим самим. Тому в звіті потрібно фіксувати формулу обмеження разом із числом \(\lambda\).
21. Точна перевірка чутливості
Для загального \(b\) із умов стаціонарності маємо:
і:
Тому:
Оптимальне значення:
Звідси:
При \(b=2\) маємо \(V'(2)=-1=-\lambda^*\).
Для нашої задачі параметризуємо рівність як \(x+y=r\). Після підстановки \(y=r-x\) маємо:
Умова першого порядку дає:
та:
Підстановка в ціль дає:
Тому:
У точці \(r=2\) маємо \(V'(2)=-1\). Раніше для домовленості \(L=f+\lambda(x+y-r)\) отримано \(\lambda^*=1\), отже справді \(V'(2)=-\lambda^*\).
Цей розрахунок важливий, бо чутливість перевірена незалежно від загальної теореми.
Програмна реалізація та перевірка
22. Розв’язання системи у NumPy
# Імпортуємо NumPy для обчислень, розв’язання моделі та її перевірки.
import numpy as np


# Задаємо матрицю коефіцієнтів; порядок рядків і стовпців має збігатися з математичною моделлю.
system_matrix = np.array([
    [2.0, 0.0, 1.0],
    [0.0, 2.0, 1.0],
    [1.0, 1.0, 0.0],
])

# Перевіряємо рівність і стаціонарність у задачі Лагранжа.
right_hand_side = np.array([
    4.0,
    2.0,
    2.0,
])

# Розв’язуємо лінійну систему напряму, без явного обчислення оберненої матриці.
solution = np.linalg.solve(
    system_matrix,
    right_hand_side,
)

# Виводимо результат і діагностичні величини, щоб зіставити їх з очікуваними числами.
print(solution)
Очікувано:
[1.5 0.5 1. ]
Для маленької квадратичної задачі блокову систему можна скласти явно й розв’язати через np.linalg.solve. Перед цим перевіряються розміри блоків і ранг матриці рівностей.
Після отримання вектора потрібно розділити його на \(x\) та \(\lambda\), а далі повторно обчислити:
EQUALITY_RESIDUAL = ||Ax - b||
STATIONARITY_RESIDUAL = ||Qx + c + A.T @ lambda||
Обидві нев’язки мають бути малими. Якщо одна з них велика, числовий вектор не задовольняє систему Лагранжа.
Для реальної задачі програмний пакет може використовувати інші факторизації, але принцип перевірки не змінюється.
23. Перевірка рівності
# Перевіряємо рівність і стаціонарність у задачі Лагранжа.
x = solution[0]
y = solution[1]
multiplier = solution[2]

# Обчислюємо нев’язку або запас безпосередньо з початкових формул для незалежної перевірки.
constraint_residual = abs(
    x + y - 2.0
)

# Виводимо результат і діагностичні величини, щоб зіставити їх з очікуваними числами.
print(constraint_residual)
Очікується 0 або число в межах машинного округлення.
24. Перевірка стаціонарності
# Перевіряємо рівність і стаціонарність у задачі Лагранжа.
gradient_objective = np.array([
    2.0 * (x - 2.0),
    2.0 * (y - 1.0),
])

# Перевіряємо рівність і стаціонарність у задачі Лагранжа.
gradient_constraint = np.array([
    1.0,
    1.0,
])

# Обчислюємо нев’язку стаціонарності безпосередньо з градієнтів і множників.
stationarity = (
    gradient_objective
    + multiplier * gradient_constraint
)

# Обчислюємо нев’язку стаціонарності безпосередньо з градієнтів і множників.
stationarity_residual = np.linalg.norm(
    stationarity
)

# Виводимо результат і діагностичні величини, щоб зіставити їх з очікуваними числами.
print(stationarity)
print(stationarity_residual)
Очікується нульовий вектор.
25. Повний блок результату
X: [1.5 0.5]
OBJECTIVE: 0.5
LAMBDA: 1.0
EQUALITY_RESIDUAL: 0.0
STATIONARITY_RESIDUAL: 0.0
Цей блок показує і рішення, і причину, чому воно задовольняє умови першого порядку.
Для наскрізної задачі результат можна подати компактно:
X: [1.5, 0.5]
LAMBDA: 1.0
OBJECTIVE: 0.5
EQUALITY_RESIDUAL: 0.0
STATIONARITY_RESIDUAL: 0.0
Перші два поля є кандидатом і множником. Наступні три поля вже виконують перевірку. Значення цілі повторно обчислюється з початкової функції. Нев’язка рівності підтверджує допустимість. Стаціонарна нев’язка перевіряє баланс градієнтів.
Якщо система розв’язана чисельно, значення можуть мати вигляд \(1.5000000002\) та \(0.4999999998\). У звіті для читання їх можна округлити, але перевірка повинна використовувати повну точність. Інакше округлення саме створить або приховає нев’язку.
Для кількох рівностей поле LAMBDA стає вектором, а EQUALITY_RESIDUAL — нормою \(Ax-b\). Корисно також зберігати ранг \(A\), бо він пояснює унікальність множників.
Сильний висновок завершується структурним аргументом: ціль строго опукла, рівність афінна, тому перевірений кандидат є єдиним глобальним мінімізатором. Без цієї останньої фрази блок підтверджує умови Лагранжа, але не пояснює силу висновку.
26. Чому знак множника треба документувати
Якщо записати функцію Лагранжа як \(L=f-\lambda h\), знак множника зміниться. Геометричний зміст паралельності залишиться, але формула чутливості теж змінить знак.
Тому число \(\lambda\) без точного запису обмеження та функції Лагранжа є неоднозначним.
Інтерпретація, межі та підсумок
27. Типові помилки
Типова помилка. У точці з рівністю очікують нульовий градієнт цільової функції. Правильна умова — баланс градієнта цілі та нормалей обмежень.
Також часто перевіряють стаціонарність без допустимості. Ще одна помилка — змінювати знакову домовленість для множника посеред розрахунку.
28. Одиниці вимірювання множника
Якщо ціль вимірюється в гривнях, а обмеження — у кілограмах, множник має одиниці «гривні на кілограм». Це робить чутливість прикладно змістовною.
При цьому масштаб множника змінюється, якщо саме обмеження помножити на ненульову константу. Тому економічне тлумачення завжди прив’язане до початкової форми обмеження.
Нехай ціль вимірюється у гривнях, а рівність — у годинах. Тоді множник має одиниці «гривні на годину». Він описує локальну зміну оптимального значення цілі при зміні правої частини на одну годину.
Без одиниць число \(\lambda=100\) легко переоцінити або недооцінити. Сто гривень на додаткову годину і сто гривень на додаткову тонну мають різний предметний зміст.
Якщо рівність масштабувати, множник також зміниться. Наприклад, перехід від годин до хвилин змінює числове значення коефіцієнта. Тому порівнювати множники можна лише після узгодження формул і одиниць.
29. Рівність і штраф — різні моделі
Можна було б замість жорсткої рівності додати штраф:
до цільової функції. Проте це вже інша задача: рівність дозволяє лише точки з точним балансом, а штраф допускає відхилення за певну ціну.
Вибір повинен походити з предметного змісту.
Рівність \(h(x)=0\) вимагає точного виконання з чисельним допуском. Штраф \(\rho h(x)^2\) дозволяє відхилення, але робить його дорогим. При скінченному \(\rho\) оптимум штрафної задачі загалом не збігається точно з оптимумом задачі з рівністю.
Зі збільшенням \(\rho\) допустимість покращується, але чисельна задача може стати погано масштабованою. Тому пряме збільшення штрафу не є універсальним способом замінити рівність.
Множник Лагранжа зберігає обмеження як окрему математичну умову. Це дає точніший структурний опис і природно переходить до KKT-умов.
30. Коли умови Лагранжа достатні
У загальній нелінійній задачі умови першого порядку дають кандидатів. Для висновку про мінімум можуть знадобитися умови другого порядку.
У нашій задачі ціль строго опукла, а рівність афінна. Тому знайдений кандидат є єдиним глобальним мінімізатором.
Рівняння Лагранжа зазвичай дають необхідні умови для локального оптимуму за умов регулярності. Самі по собі вони можуть мати точки максимуму, мінімуму або сідлові кандидати на допустимій поверхні.
У нашій задачі сильніший висновок отримуємо з опуклості. Ціль строго опукла, а рівність афінна. Допустима множина є опуклою. Тому будь-яка допустима точка, яка задовольняє стаціонарність Лагранжа, є глобальним мінімізатором, а строга опуклість робить його єдиним.
Отже, повний аргумент складається з трьох частин: допустимість, баланс градієнтів і структурна властивість задачі. Кожна частина виконує окрему роль. Такий формат стане основою для KKT-умов з нерівностями.
Для практичного звіту корисно відокремити «кандидат задовольняє умови Лагранжа» від «кандидат є глобальним мінімізатором». Перше твердження перевіряється рівністю та стаціонарною нев’язкою. Друге спирається на опуклість цілі й афінність обмеження.
Таке розділення особливо важливе при переході до складніших нелінійних задач. Одна й та сама система рівнянь може мати кілька кандидатів, а структурні властивості визначають силу остаточного висновку.
Інтерактивна самоперевірка лекції
Пройдіть 10 коротких питань. Після кожної відповіді ви побачите пояснення, а за потреби — підказку й повний розбір.
31. Підсумок
Множник Лагранжа переводить геометрію допустимого руху в систему рівнянь. Для рівності \(h(x)=0\) градієнт обмеження є нормаллю до допустимої поверхні, а в оптимумі градієнт цілі врівноважується лінійною комбінацією таких нормалей. Функція Лагранжа поєднує ціль, рівності та множники в одному математичному об’єкті.
Умови стаціонарності потрібно читати разом із початковими рівностями. У наскрізній задачі вони дають точку \((1.5,0.5)\) і множник \(\lambda=1\), а нульові нев’язки допустимості та стаціонарності підтверджують правильність розв’язку. Підстановка однієї змінної через іншу дає незалежний спосіб перевірки маленького прикладу.
Множник також має локальний зміст чутливості до зміни правої частини, але знак цієї інтерпретації залежить від формули обмеження. Тому у звіті потрібно зберігати сам запис рівності, множник, одиниці та числові нев’язки. Наступна лекція додає нерівності, де до стаціонарності приєднуються знак множника та комплементарна нежорсткість.